
Pakavimas ir detalių perkėlimas
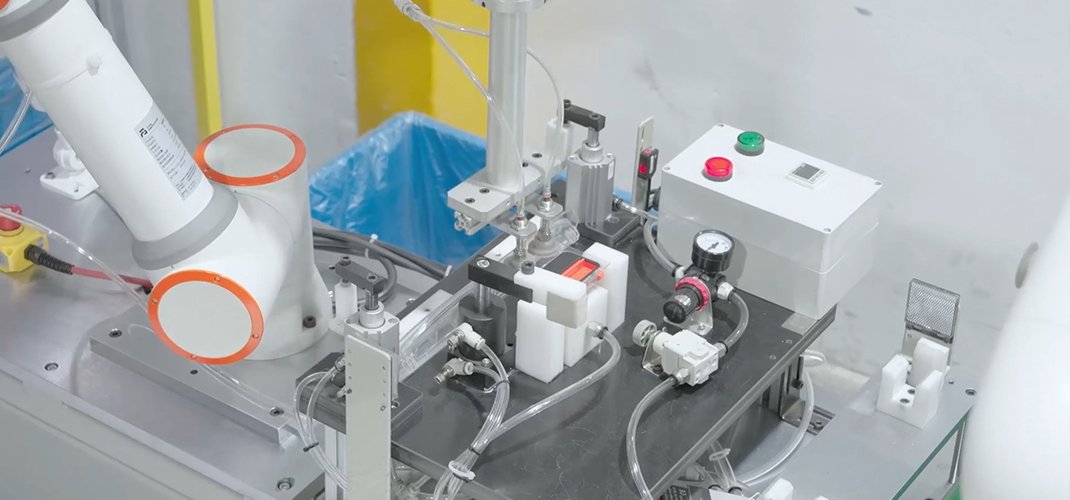
Kobotas paima, orientuoja ir sudeda detales ar gaminius – nuo padėklo, konvejerio ar dėžės į pakuotę, lizdą ar kitą įrenginį. Su kamera jis pats randa detalę, todėl nebereikia tikslaus įtvirtinimo kiekvienam variantui.
Kamera ir DINauda jūsų procesui
Nuoseklus gaminių perkėlimas
- Ką matuosime
- Paėmimo patikimumas, padėtis ir linijos tempas.
- Nuo ko pradėti
- Gaminio forma, paviršius, orientacija ir norima padėjimo vieta.
Tai vertinimo tikslai, ne garantuoti rezultatai. Prieš integravimą sutariame, ką ir kaip matuosime.
Kaip veikia celė
Pateikimas
Detalės atkeliauja konvejeriu, padėkle, kasetėje arba supiltos į dėžę. Nuo to priklauso, ar užtenka fiksuotų pozicijų, ar reikia kameros.
Radimas
Fiksuotose pozicijose robotas žino, kur yra detalė. Kai detalės guli laisvai, 2D ar 3D kamera nustato kiekvienos padėtį ir pasisukimą.
Paėmimas
Vakuuminis, mechaninis ar elektrinis griebtuvas parenkamas pagal paviršių, formą ir svorį. Keliems variantams – keičiami pirštai arba įrankio keitiklis.
Padėjimas
Detalė dedama į pakuotę, lizdą, kitą įrenginį ar ant konvejerio pagal sluoksnių arba lizdų schemą.
Kontrolė
Celė skaičiuoja gaminius, keičiasi signalais su linija ir turi numatytą veiksmą, kai detalė nepaimta arba pakuotė pilna.
Kobotas, kuris mato ir prisitaiko
Pick & place darbe sunkiausia dažniausiai ne pati ranka, o detalės, kurios atkeliauja kiekvieną kartą kitaip. Kamera ir dirbtinis intelektas leidžia kobotui dirbti ten, kur iki šiol reikėjo žmogaus akių.
- Mato
- 2D ar 3D kamera nustato detalės padėtį ir pasisukimą. Nebereikia gaminti tikslaus padėklo kiekvienam detalės variantui.
- Atpažįsta
- DI atpažinimas atskiria gaminių variantus, aptinka netinkamą ar trūkstamą detalę ir nukreipia ją į atskirą vietą. Taip paimamos ir chaotiškai supiltos detalės iš dėžės.
- Prisitaiko
- Konvejerio sekimas leidžia paimti detales judančioje juostoje, o jėgos jutiklis padeda įstatyti detalę į ankštą lizdą neužstringant.
Paruošti moduliai, ne eksperimentai
Nekuriame visko nuo nulio. Jungiame patikrintus FAIRINO komponentus su pramoninėmis vaizdo sistemomis – 3D kameromis, 3D lazeriniais profilometrais ir 2D DI kameromis – ir pritaikome juos jūsų procesui.
- Pick & place paketasPaėmimo ir padėjimo schemos, sluoksniai ir lizdai konfigūruojami valdymo pulte.
- Pramoninė 3D kameraRanda chaotiškai supiltas detales gilioje dėžėje – ir blizgias, tamsias ar plonas – o judesio planavimas parenka kelią be susidūrimų.
- 2D DI kameraSu integruotu apšvietimu: patikrina esamumą, orientaciją ir kodus, apmokoma iš nedaug pavyzdžių be programavimo.
- Konvejerio sekimasRoboto judesys sinchronizuojamas su juostos greičiu.
- DI atpažinimas be kodoGilaus mokymosi modelis atskiria persidengiančias detales ir gaminių variantus; apmokomas grafinėje aplinkoje.
- Jėgos jutiklisŠvelniam įstatymui ir operacijoms, kuriose svarbus kontaktas.
DI ne tik prie roboto
Kamera prie roboto – tik viena vieta, kur dirbtinis intelektas sutaupo darbo. Kartu galime įvertinti visą procesą: kokybės kontrolę, gamybos planavimą ir duomenis, kuriuos jau turite.
Fiksuotos pozicijos ar kamera?
Užtenka fiksuotų pozicijų, kai
- detalės visada atkeliauja ta pačia padėtimi – padėkle, kasetėje ar per tiektuvą;
- variantų nedaug ir jie keičiasi retai;
- detalių kokybė tikrinama kitoje operacijoje.
Kamera reikalinga, kai
- detalės guli laisvai, persidengia ar supiltos į dėžę;
- gaminių variantų daug arba jie keičiasi dažnai;
- detalės juda konvejeriu be fiksavimo;
- kartu su perkėlimu reikia patikrinti, ar detalė tinkama.
Dažnai geriausias sprendimas yra tarpinis: paprastas padėklas ir 2D kamera padėčiai patikslinti. Tai nustatome įvertinę jūsų detales ir jų pateikimą.
Taip tai atrodo gamyboje
FAIRINO kobotai realiose gamyklose: 3D kamera nukreipia ranką prie detalės, kobotas prie linijos lanksto kartonines dėžes, o kitas sudeda stiklainius į dėžes ir dėžes ant paletės.
Tipinė celės sudėtis
- Roboto ranka
- FR3–FR10 – lengvoms detalėms ir pakuotėms, FR16–FR30 – sunkesniems gaminiams ir dėžėms. Skaičius modelio pavadinime rodo vardinę apkrovą kilogramais, į kurią įskaičiuojamas ir griebtuvas.
- Griebtuvas
- Vakuuminis – dėžėms, maišeliams ir plokščioms detalėms; mechaninis ar elektrinis – cilindrinėms detalėms ir tiksliam orientavimui.
- Kamera ir apšvietimas
- 2D kamera – plokščioms detalėms ant juostos ar stalo; 3D kamera – detalėms dėžėje, skirtingo aukščio ar persidengiančioms.
- Detalių pateikimas
- Konvejeris, padėklų ar kasečių stotelė, dėžės vieta; jei reikia – dvi pozicijos, kad dėžę būtų galima keisti celei dirbant.
- Sąsajos
- Skaitmeniniai signalai (I/O) ir Modbus TCP ryšys su linija, PLC ar kitais įrenginiais.
- Sauga
- Pagal visos celės rizikos vertinimą: greičio ir jėgos ribojimas, zonų jutikliai arba aptvėrimas.
Ką būtina įvertinti
Vertiname detalių variaciją, paviršių, orientaciją, apšvietimą, reikiamą tempą ir paėmimo patikimumą. Atsitiktinai supiltos ar persidengiančios detalės gali reikalauti papildomo proceso įvertinimo.
Kaip tikrinsime rezultatą
Apibrėžiame detalių variantus, pateikimo padėtis, įdėjimo vietą, norimą tempą ir veiksmus nepaėmus detalės. Jei vaizdo sistema reikalinga, jos veikimą vertiname pagal realų apšvietimą ir detalių variacijas.
Ką atsiųsti pirmam pokalbiui
- telefonu nufilmuotą trumpą vaizdo įrašą, kaip detalės atkeliauja ir kur jas reikia padėti;
- detalių nuotraukas, matmenis ir svorį;
- kiek yra variantų ir kaip dažnai jie keičiasi;
- reikiamą tempą – vienetai per minutę ar valandą;
- pakuotės ar padėjimo vietos schemą, jei ją turite.
Kodėl rinktis ProBots?
FAIRINO įranga yra sprendimo dalis. ProBots yra jūsų integravimo partneris Lietuvoje: kartu apibrėžiame, ką celė turi atlikti ir kaip tai patikrinsime.
- Procesas prieš modelį
- Įvertiname detalę, ciklą, esamą įrangą ir operatoriaus darbą. Roboto modelį parenkame pagal užduotį.
- Aiški projekto apimtis
- Pasiūlyme apibrėžiame robotą, įrankius, padavimą, sąsajas ir apsaugas pagal sutartą apimtį. Žinote, kas įtraukta ir ką reikia paruošti jūsų pusėje.
- Sutartas patikros būdas
- Prieš integravimą suderiname ciklo, kokybės, atkūrimo po sustojimo ir perdavimo kriterijus.
- Parengta jūsų komandai
- Aptariame operatorių parengimą, sutartą dokumentaciją ir priežiūros tvarką, kad sprendimas neliktų vien įranga ceche.
- Kontaktas Lietuvoje
- Dėl projekto kalbatės su ProBots Kaune. Atsakomybes, bendravimą ir pagalbos apimtį aptariame prieš pradedant darbus.
Prieš pradedant
Ar kobotui visada reikia kameros? Ne. Jei detalės atkeliauja ta pačia padėtimi, užtenka fiksuotų pozicijų. Kamera reikalinga, kai detalės guli laisvai, persidengia arba jų variantų daug.
Ką daro DI pick & place celėje? Atpažįsta detalės tipą ir padėtį, kai jos skiriasi, aptinka netinkamas detales ir padeda paimti chaotiškai sudėtas detales iš dėžės.
Ar kobotas suspės su mano linija? Tempą lemia judesio atstumas, griebtuvas, detalės svoris ir kameros apdorojimo laikas. Jį apskaičiuojame jūsų celei ir sutariame kaip vieną iš patikros kriterijų.
Ar gaminius galima keisti be programuotojo? Iš anksto numatytus variantus operatorius pasirenka valdymo pulte. Visiškai naujam gaminiui programą papildome kartu.
Ar roboto apkrova lygi detalės svoriui? Ne. Į apkrovą įskaičiuojamas griebtuvas, kamera, jei ji ant rankos, ir kiti ant roboto pritvirtinti įrankiai.
Ar sprendimas tiks mano įrangai? Tai nustatome įvertinę jūsų linijos sąsajas, darbo vietą, proceso reikalavimus ir rizikas.
Aptarkime jūsų užduotį.
Pradžiai aprašykite operaciją, ruošinį ar gaminį ir norimą pokytį. Technines sąlygas patikslinsime kartu.