
Rutininį darbą – kobotams.
FAIRINO robotų technologija ir ProBots integravimas – nuo jūsų gamybos užduoties iki sutartais kriterijais patikrinto sprendimo.
Rasti savo sprendimą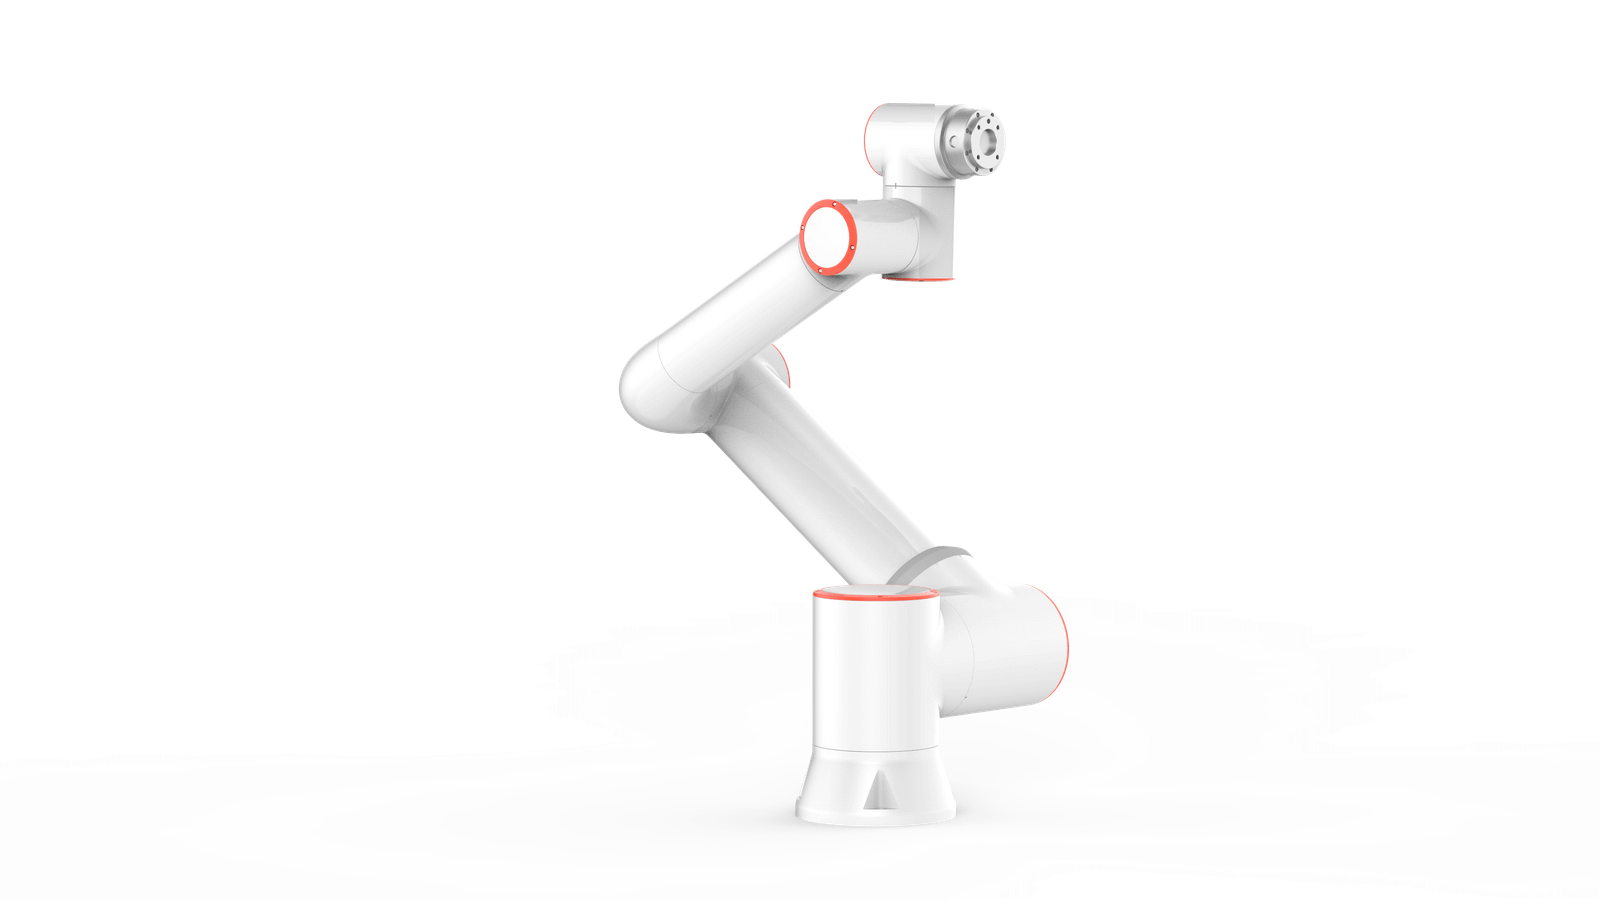
Mažiau pasikartojančio darbo. Daugiau dėmesio gamybai.
Kobotą verta svarstyti ten, kur kartojasi aiški užduotis: įdėti detalę, perkelti gaminį, suvirinti siūlę ar sudėti dėžes. Pradėkime nuo operacijos, kuri šiandien riboja jūsų darbą.
Galimą naudą tikriname pagal jūsų proceso duomenis, o ne bendrus pažadus.
Kur norite pokyčio?
Pradėkite nuo užduoties. Konkretaus roboto modelio žinoti nereikia.




Mažiau rankinio detalių keitimo
- Ką matuosime
- Visas ciklas, operatoriaus įsikišimai ir staklių laukimo laikas.
- Nuo ko pradėti
- Detalė, jos padavimo būdas, staklių ciklas ir turimos sąsajos.
Tai vertinimo tikslai, ne garantuoti rezultatai. Prieš integravimą sutariame, ką ir kaip matuosime.
Kai detalės nėra vienodos: kamera ir DI
Kobotas be akių kartoja tą patį judesį. Gamyboje detalės guli kitaip, gaminiai keičiasi, o kokybę reikia matyti iš karto. Todėl dirbame su pramoninėmis 3D kameromis, 3D lazeriniais profilometrais ir 2D DI kameromis ir kiekvienam procesui turime paruoštus sprendimus – juos pridedame ten, kur jie sutaupo darbo.
- Mato
- 2D ir 3D kameros randa detalę, todėl nereikia tikslaus įtvaro kiekvienam variantui.
- Atpažįsta
- DI atskiria gaminius, aptinka brokuotas detales ir paima chaotiškai sudėtas detales.
- Prisitaiko
- Konvejerio sekimas, jėgos jutikliai, siūlės paieška ir programavimas iš 3D modelio.
Vaizdo sistemos, kurias integruojame
- Pramoninės 3D kamerosRoboto valdymui: detalių paėmimas iš dėžės, mišrių dėžių nuėmimas nuo paletės, staklių aptarnavimas ir surinkimas. Modeliai nuo mikroninio tikslumo iš arti iki kelių metrų darbo atstumo; dirba su blizgiomis, tamsiomis ir plonomis detalėmis, atsparios aplinkos šviesai ir dulkėms.
- 3D lazeriniai profilometraiMikroninio tikslumo matavimui ir patikrai linijoje: matmenys, plokštumas, suvirinimo ir klijų siūlės, kontaktai ir paviršiaus defektai. Vienas skenavimas su HDR tinka ir tamsiems, ir blizgiems paviršiams.
- 2D DI kamerosKompaktiška kamera su integruotu apšvietimu ir DI: esamumo, orientacijos ir kokybės patikra, kodų bei užrašų skaitymas ir 2D padėties nustatymas. Apmokoma iš nedaug pavyzdžių, be programavimo.
- Programinė įranga be kodoVaizdo apdorojimas grafinėje aplinkoje, gilaus mokymosi įrankiai defektams, klasifikavimui ir OCR, judesio planavimas su susidūrimų tikrinimu.
Kaip tai veikia jūsų procese
DI ne tik prie roboto
Kamera prie roboto – tik viena vieta, kur dirbtinis intelektas sutaupo darbo. Kartu galime įvertinti visą procesą: kokybės kontrolę, gamybos planavimą ir duomenis, kuriuos jau turite.
Kodėl rinktis ProBots?
FAIRINO įranga yra sprendimo dalis. ProBots yra jūsų integravimo partneris Lietuvoje: kartu apibrėžiame, ką celė turi atlikti ir kaip tai patikrinsime.
- Procesas prieš modelį
- Įvertiname detalę, ciklą, esamą įrangą ir operatoriaus darbą. Roboto modelį parenkame pagal užduotį.
- Aiški projekto apimtis
- Pasiūlyme apibrėžiame robotą, įrankius, padavimą, sąsajas ir apsaugas pagal sutartą apimtį. Žinote, kas įtraukta ir ką reikia paruošti jūsų pusėje.
- Sutartas patikros būdas
- Prieš integravimą suderiname ciklo, kokybės, atkūrimo po sustojimo ir perdavimo kriterijus.
- Parengta jūsų komandai
- Aptariame operatorių parengimą, sutartą dokumentaciją ir priežiūros tvarką, kad sprendimas neliktų vien įranga ceche.
- Kontaktas Lietuvoje
- Dėl projekto kalbatės su ProBots Kaune. Atsakomybes, bendravimą ir pagalbos apimtį aptariame prieš pradedant darbus.
Pamatykite judesį
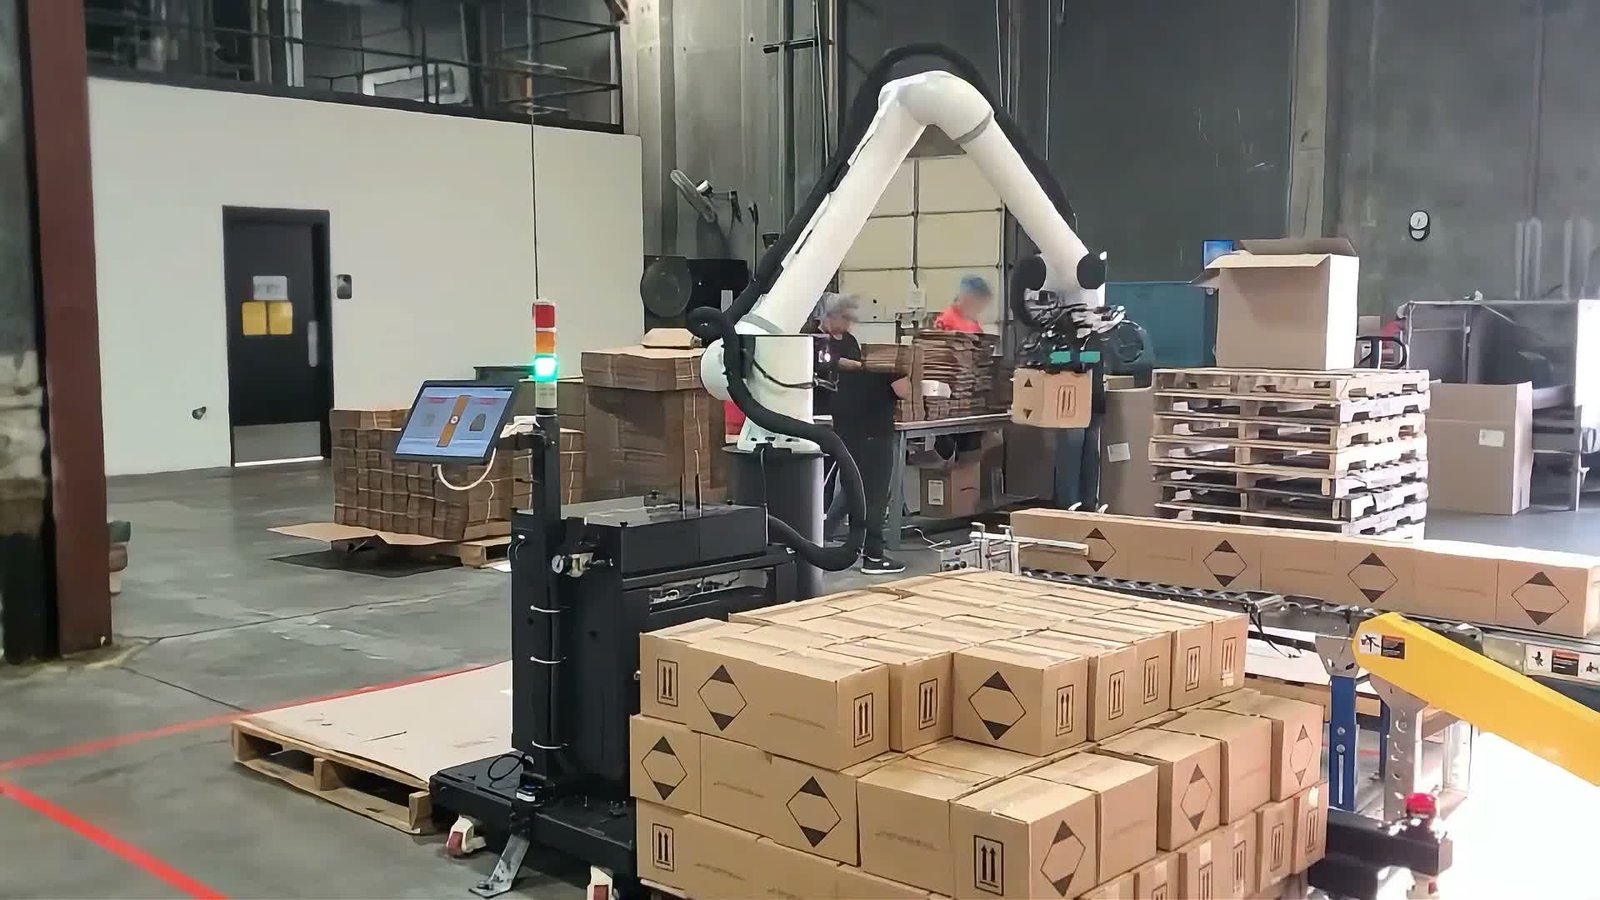
FAIRINO kobotas krauna dėžes ant padėklo. Jūsų dėžes, tempą ir darbo vietą įvertiname atskirai.
Nuo užduoties iki celės
Įvertiname užduotį
Aptariame detales, esamą įrangą, darbo tempą ir ribojimus.
Parengiame sprendimą
Parenkame galimą įrangos sudėtį ir integravimo apimtį pagal procesą.
Integruojame ir tikriname
Suderiname įrangos veikimą, vertiname rizikas ir tikriname sutartus veikimo kriterijus.
Perduodame komandai
Perduodame sutartą dokumentaciją, naudojimo informaciją ir aptariame priežiūrą.
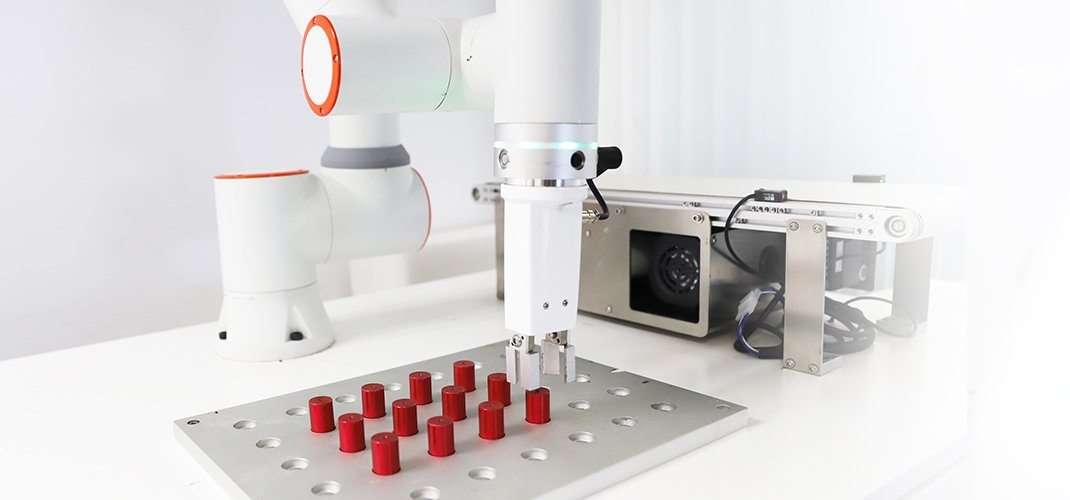
Ranka – tik pradžia
Darbo rezultatą lemia visa celė: roboto pasiekiamumas, įrankis, detalių padavimas, mašinų sąsajos ir saugus žmonių priėjimas. Modelį parenkame tik įvertinę šias sąlygas.
Apsaugų poreikį ir patikrą nustato visos celės rizikų vertinimas. Koboto pavadinimas savaime saugumo negarantuoja.
FAIRINO robotų rankosPrieš pradedant
Ar turiu žinoti roboto modelį? Ne. Pradžiai pakanka aprašyti procesą, detales ir esamą įrangą. Modelis parenkamas įvertinus visą užduotį.
Ar kobotui nereikia apsaugų? Ne visada. Apsaugos poreikį lemia visas įrenginys, jo judėjimas, įrankis, apdorojama detalė ir žmonių prieiga.
Kaip gausiu pasiūlymą? Pasiūlymas rengiamas įvertinus užduotį ir reikalingos įrangos bei darbų apimtį. Pirmiausia kartu apibrėžiame proceso reikalavimus.
Kokias kameras naudojate? Pramonines 3D kameras, 3D lazerinius profilometrus ir 2D DI kameras. Tipą parenkame pagal detalę, darbo atstumą ir reikiamą tikslumą.
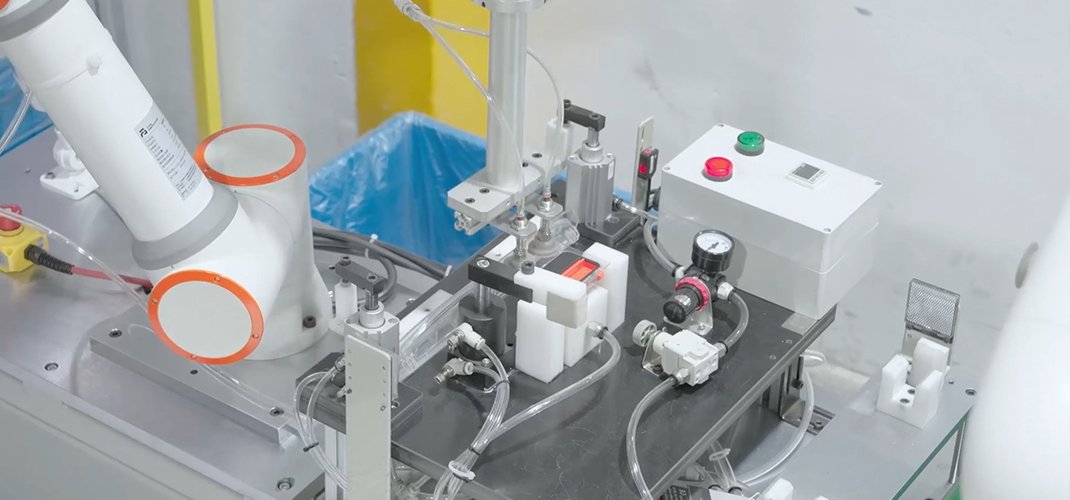
Aptarkime jūsų užduotį.
Pradžiai aprašykite operaciją, ruošinį ar gaminį ir norimą pokytį. Technines sąlygas patikslinsime kartu.